Envoyez-nous un email
Produits
Robot grimpeur à ventouse

Robot grimpeur à ventouse

Model:WD-CR3
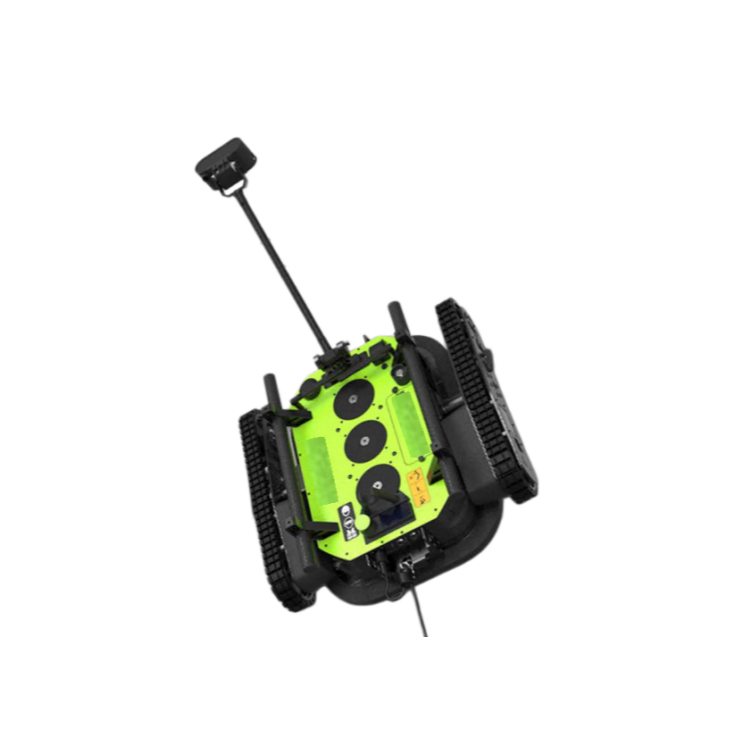
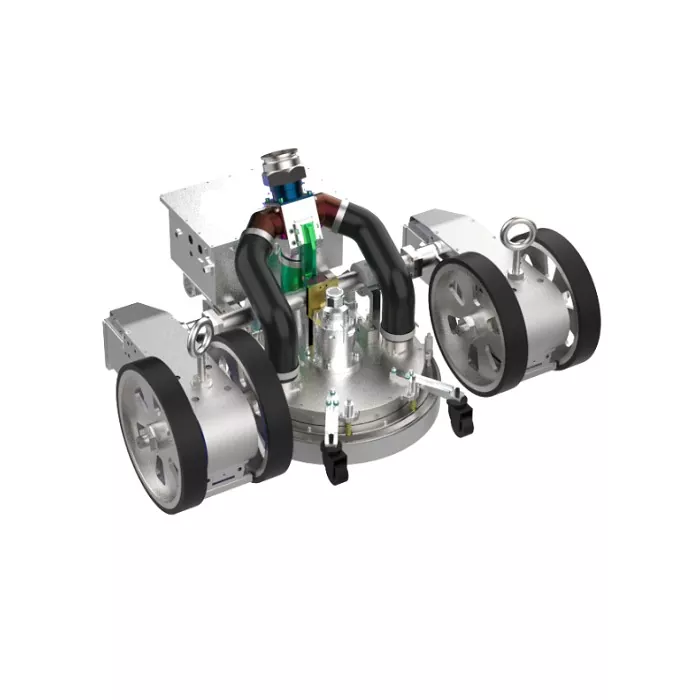
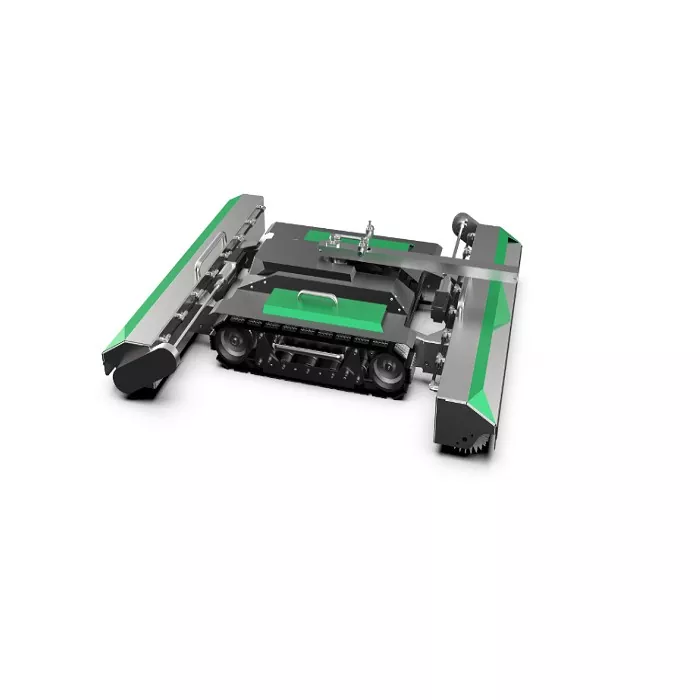
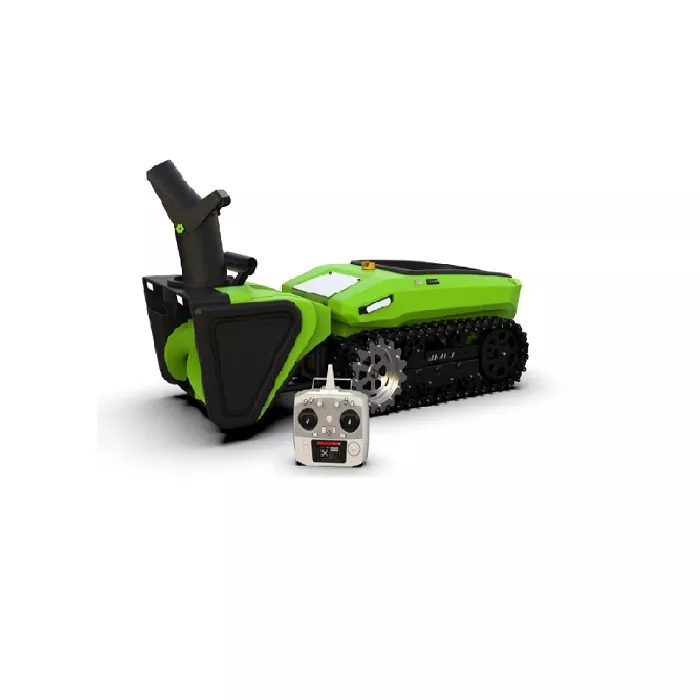
Ce robot autonome d'escalade de murs à succion est conçu pour l'inspection des infrastructures à haute altitude sur des surfaces en béton. Utilisant une adsorption avancée par pression négative, le robot d'escalade sur mur d'aspiration assure une adhérence stable et un mouvement précis à des températures allant de -20°C à +50°C. Équipé de deux caméras 1080P et de systèmes de détection IA, il remplace le travail manuel pour des opérations par contact plus sûres et plus efficaces. Avec une charge utile de ≤5 KG et une conception modulaire, ce robot intègre la gestion des données pour une surveillance complète de l'état des structures.

Introduction : Le défi des opérations à haute altitude

La maintenance des infrastructures, en particulier pour les structures en béton à grande échelle telles que les ponts, les barrages et les immeubles de grande hauteur, est depuis longtemps confrontée à des défis importants. Les méthodes traditionnelles reposent en grande partie sur un travail manuel impliquant des cordes et des échafaudages, ce qui présente de graves risques pour la sécurité des travailleurs. De plus, l’inspection humaine est souvent subjective, inefficace et difficile à standardiser. Pour résoudre ces problèmes environnementaux et opérationnels, notre robot d’escalade sur mur d’aspiration entièrement autonome offre une solution transformatrice. En tirant parti des principes d'adsorption par pression négative sous vide, ce système crée une fixation sécurisée aux surfaces verticales, permettant des opérations automatisées sûres et précises dans des environnements complexes.

Technologie de base : Adsorption avancée à pression négative

Au cœur de notre système se trouve le独创吸附系统 (système d'adsorption original). Contrairement aux chenilles magnétiques limitées aux surfaces en acier, le robot grimpant sur mur à succion est conçu spécifiquement pour la grande majorité des infrastructures constituées de béton. Le mécanisme génère une pression négative par rapport à la pression atmosphérique entre le robot et la surface du mur. Cette technologie permet au robot d'adhérer fermement à diverses surfaces matérielles, garantissant ainsi sa stabilité même lors de tâches basées sur le contact. Qu'il fonctionne à l'intérieur ou à l'extérieur, le robot maintient ses performances sur une large plage de températures de fonctionnement allant de -20°C à +50°C, ce qui le rend adaptable à divers climats mondiaux.

Principales caractéristiques et spécifications techniques

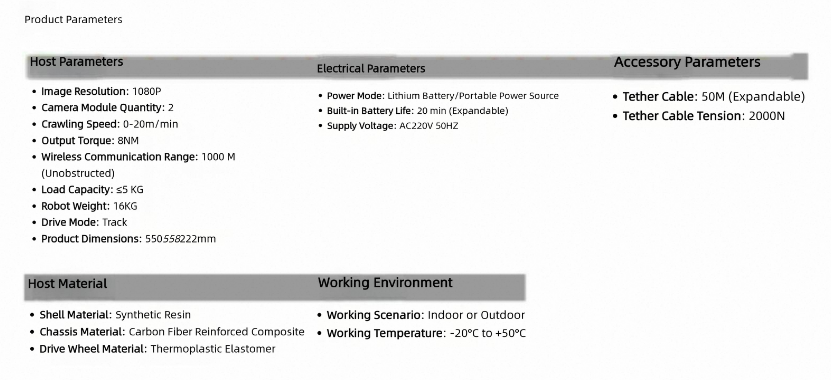
Le robot d'escalade de murs à succion est conçu pour être durable et intelligent. Construit avec une coque en résine synthétique et un châssis composite renforcé de fibre de carbone, il équilibre la mobilité légère (poids total de 16 kg) avec une intégrité structurelle robuste. Les principaux points forts techniques comprennent :

Vision haute définition : équipé de 2 modules de caméra offrant une résolution 1080P, fournissant un retour visuel clair pour les opérateurs distants.

Mobilité agile : Capable de grimper à des vitesses de 0 à 20 m/min avec un couple de sortie de 8 NM, lui permettant de franchir efficacement les obstacles verticaux.

Fonctionnement prolongé : alimenté par des batteries au lithium ou des sources d'alimentation mobiles, il offre 20 minutes de fonctionnement continu (extensible), soutenu par un câble d'attache de 50 M (extensible) avec une résistance à la tension de 2 000 N.

Connectivité robuste : une portée de communication sans fil allant jusqu'à 1 000 M (sans obstruction) garantit un contrôle et une transmission de données en temps réel.


Systèmes intelligents et intégration de données

Au-delà de l’escalade physique, ce robot fait office de terminal de données intelligent. Il dispose d'un système de contrôle intégré intelligent où « tout est sous contrôle ». Le système de positionnement spatial assure la traçabilité du parcours d’inspection. Fondamentalement, le robot agit comme un nœud dans un écosystème de données plus vaste. Il regroupe les données de ses outils embarqués et son propre statut opérationnel dans une plateforme unifiée. Cela facilite la création d'« archives de santé structurelle » et permet l'analyse de mégadonnées pour la maintenance prédictive. La conception modulaire permet aux utilisateurs d'échanger facilement les charges utiles, en adaptant le robot d'escalade de mur d'aspiration pour le nettoyage, le meulage ou la détection détaillée des fissures. Applications : transformation des flux de travail basés sur le contact

La polyvalence du robot d'escalade de murs à succion s'étend à de nombreux secteurs nécessitant une automatisation basée sur le contact. Il est idéal pour : Inspections critiques pour la sécurité : remplacer les humains dans les zones à haut risque (haute altitude) pour éliminer les risques de chute. Tâches répétitives : effectuer des numérisations ou des nettoyages mécaniques et répétitifs avec une cohérence et une précision supérieures à celles des travailleurs humains.

envoyer une demande
Informations de contact
  • Adresse

    Salle 3025, bâtiment 1, zone F, route Guangxuan, base du siège international de l'aéroport, district de Dongli, ville de Tianjin, Chine

📧 Demande de vente

Conseils de vente professionnels et solutions sur mesure pour vous aider à obtenir des devis de produits et un service dédié.

📝 Formulaire de demande

Remplissez notre formulaire de demande rapide et notre équipe commerciale répondra à votre demande dans les plus brefs délais.

🛠️ Assistance technique

Assistance technique 24h/24 et 7j/7 et dépannage à distance pour garantir des opérations stables et une résolution rapide des problèmes.

📍 Emplacements des bureaux

Réseau de bureaux mondial couvrant l’Amérique du Nord, l’Europe et l’Asie-Pacifique pour une assistance localisée.
✈️ Tianjin Weide Aviation Technology Co., Ltd.

🚀 Carrière

Explorez de nouvelles opportunités de carrière et rejoignez une équipe dynamique et innovante pour une croissance mutuelle et des percées.
E-mail
info@tjwdhk.cn
Adresse
Salle 3025, bâtiment 1, zone F, route Guangxuan, base du siège international de l'aéroport, district de Dongli, ville de Tianjin, Chine
X
Nous utilisons des cookies pour vous offrir une meilleure expérience de navigation, analyser le trafic du site et personnaliser le contenu. En utilisant ce site, vous acceptez notre utilisation des cookies. politique de confidentialité
RejeterAccepter