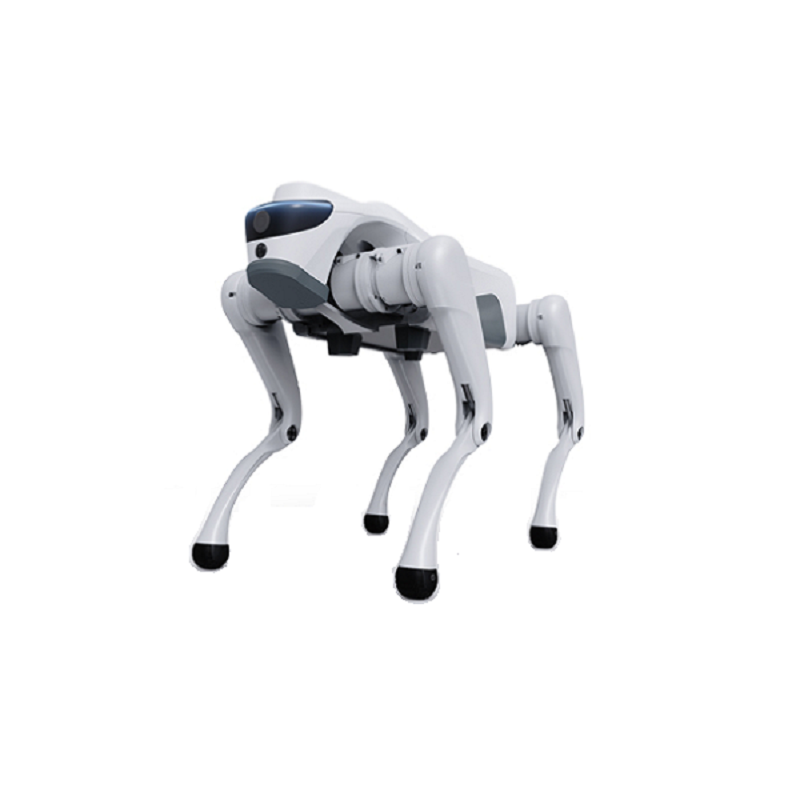
Les robots quadrupèdes deviennent l'une des solutions les plus innovantes dans le domaine de la robotique intelligente. Avec une mobilité avancée, une forte adaptabilité environnementale et des capacités de contrôle flexibles, ces robots à quatre pattes aident les industries à surmonter des défis que les robots traditionnels ne peuvent pas facilement résoudre. Cet article explore le fonctionnement d'un robot quadrupède, pourquoi les entreprises adoptent cette technologie, quels problèmes elle peut résoudre et comment des entreprises telles que Tianjin Weide Aviation Technology Co., Ltd. contribuent au développement de solutions robotiques intelligentes.
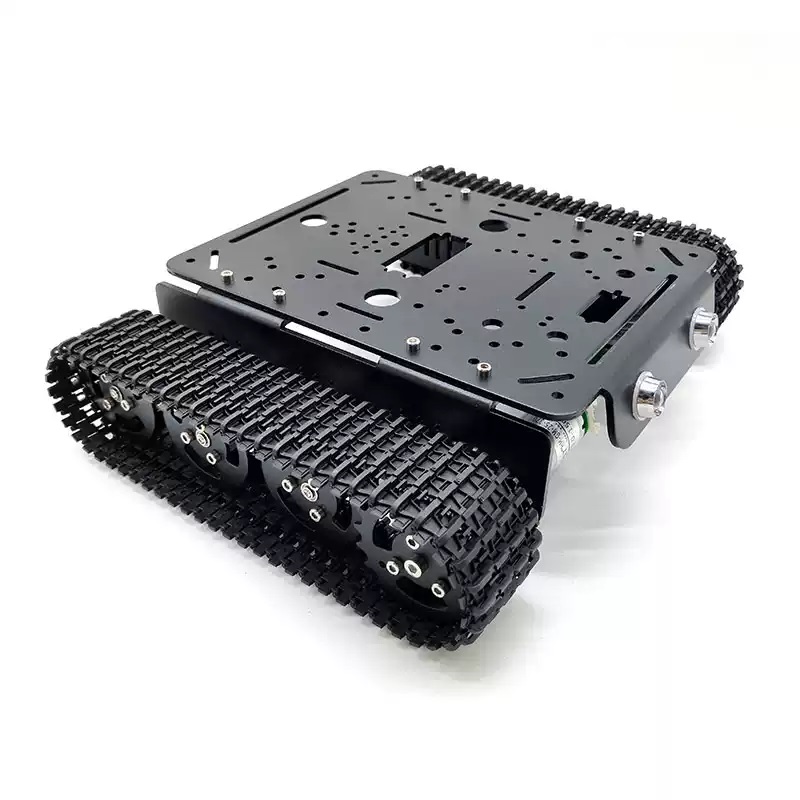
Les robots éducatifs sont devenus un outil important pour l’enseignement STEM, la formation en ingénierie et les environnements d’apprentissage innovants. Cependant, les performances d’un robot éducatif dépendent fortement de la stabilité, de la flexibilité et de la fiabilité de sa fondation : le châssis du robot. Un châssis de robot éducatif avancé offre un support structurel solide, un contrôle précis des mouvements et une excellente compatibilité avec divers capteurs et composants électroniques.
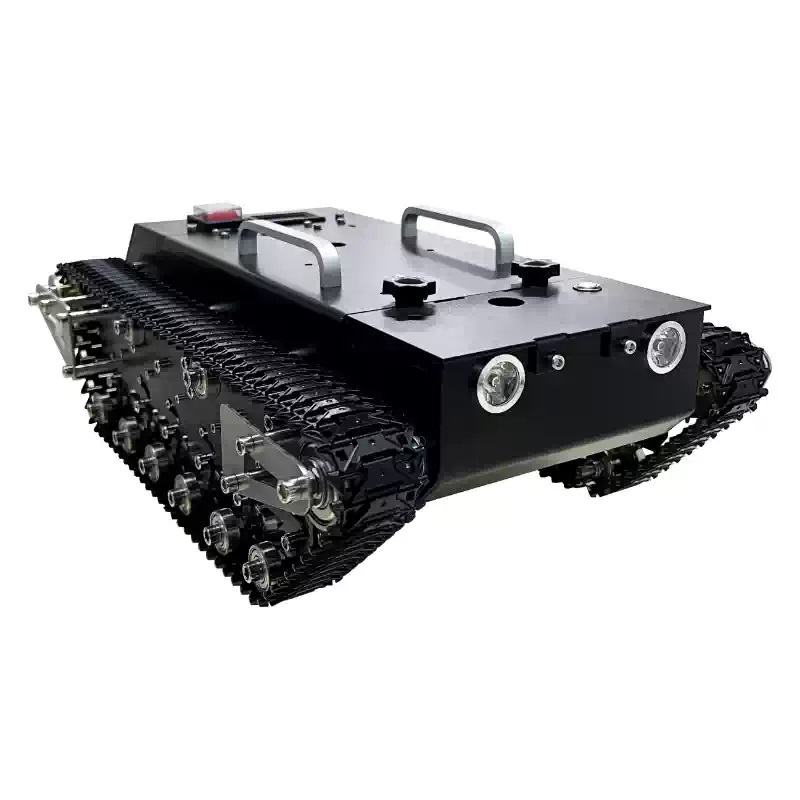
Les équipes de recherche en robotique, les départements d'ingénierie universitaires et les petites startups de robots sont souvent confrontés à de lourdes pressions en termes de temps et de capitaux lors du développement de prototypes. Les châssis à chenilles auto-développés nécessitent une longue conception mécanique, des tests de suspension et un débogage du lecteur ; Les plates-formes sur chenilles en plastique bon marché se cassent facilement à l'extérieur et ne peuvent pas protéger les capteurs de haute précision contre les dommages causés par les vibrations. De nombreux châssis fermés verrouillent les algorithmes de mouvement de base, obligeant les développeurs à passer des mois à adapter la logique de contrôle sous-jacente. Le châssis tout-terrain à chenilles Weide HK WD-WT200S résout plusieurs problèmes de R&D avec une structure entièrement métallique, une suspension indépendante et une architecture de développement STM32 ouverte, abaissant le seuil d'entrée pour le développement d'algorithmes de véhicules sans pilote en extérieur et la production de prototypes de compétition.
Un châssis à six roues est une plate-forme mobile avancée conçue pour offrir une excellente stabilité, capacité de charge et adaptabilité dans des environnements difficiles. De l'exploration aérospatiale et de la robotique intelligente à l'automatisation industrielle et aux véhicules spéciaux, les systèmes de châssis à six roues aident à surmonter les défis de mobilité courants tels que les terrains accidentés, la traction limitée, le contrôle des vibrations et le transport de charges utiles lourdes.
La plate-forme sur roues robuste W6 est conçue pour transformer la manutention industrielle en combinant résistance, stabilité et mobilité en une seule solution technique. Dans des environnements exigeants tels que les entrepôts, les usines, les centres logistiques et les chantiers de construction, les systèmes de transport inefficaces entraînent souvent des retards, des risques pour la sécurité et des coûts de main-d'œuvre inutiles.
Les robots de service deviennent rapidement des outils essentiels dans les domaines de la santé, de l'hôtellerie, de la logistique, de la vente au détail, de l'éducation, des services publics et des environnements domestiques. Ces machines intelligentes sont conçues pour aider les humains en effectuant des tâches répétitives, dangereuses, chronophages ou en contact avec le client avec une efficacité et une précision élevées.
Nous utilisons des cookies pour vous offrir une meilleure expérience de navigation, analyser le trafic du site et personnaliser le contenu. En utilisant ce site, vous acceptez notre utilisation des cookies. politique de confidentialité