Envoyez-nous un email
Produits
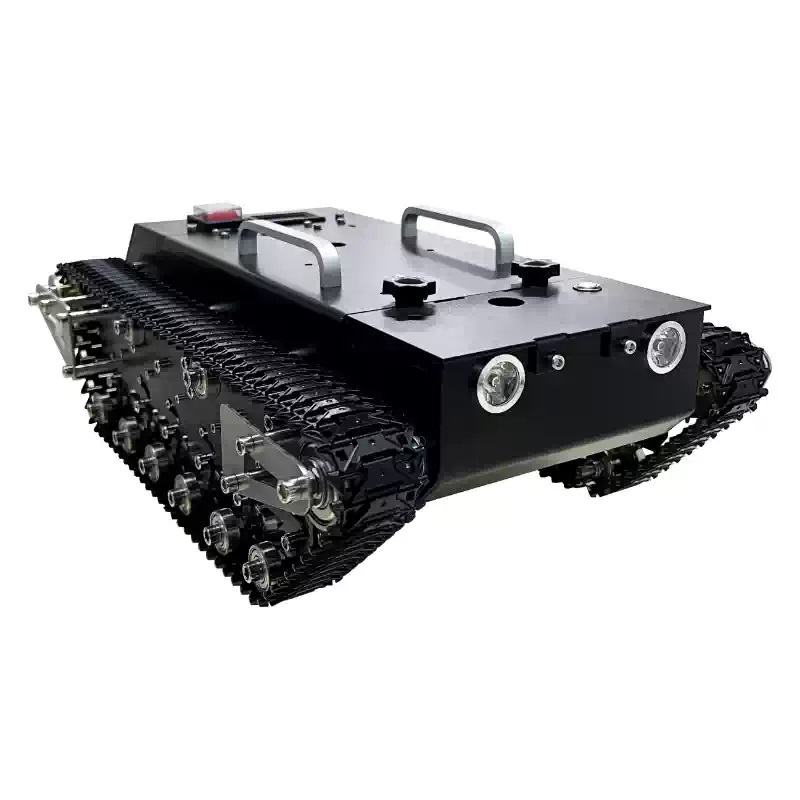
Robot de patrouille de sécurité
  • Robot de patrouille de sécuritéRobot de patrouille de sécurité
  • Robot de patrouille de sécuritéRobot de patrouille de sécurité
  • Robot de patrouille de sécuritéRobot de patrouille de sécurité
  • Robot de patrouille de sécuritéRobot de patrouille de sécurité

Robot de patrouille de sécurité

Model:WD-RM03
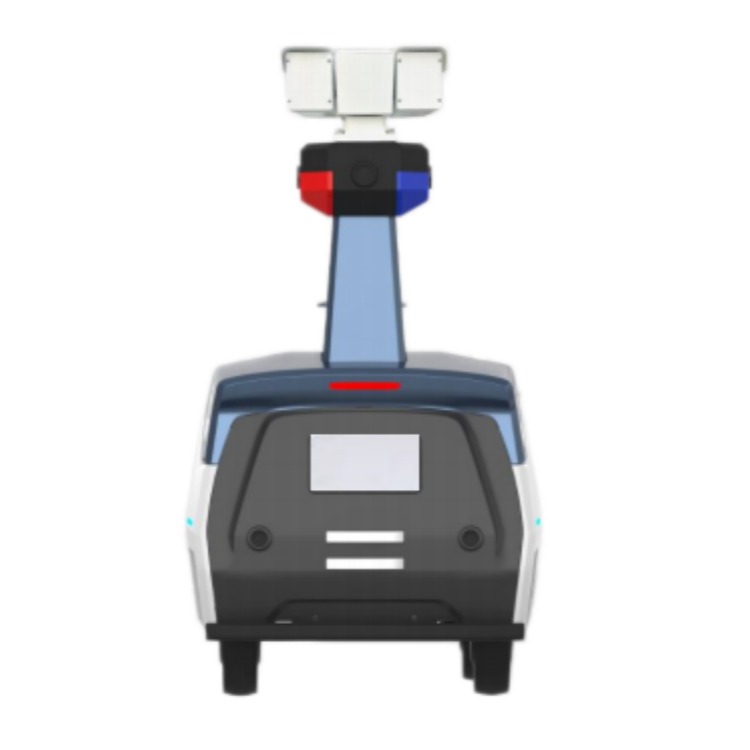
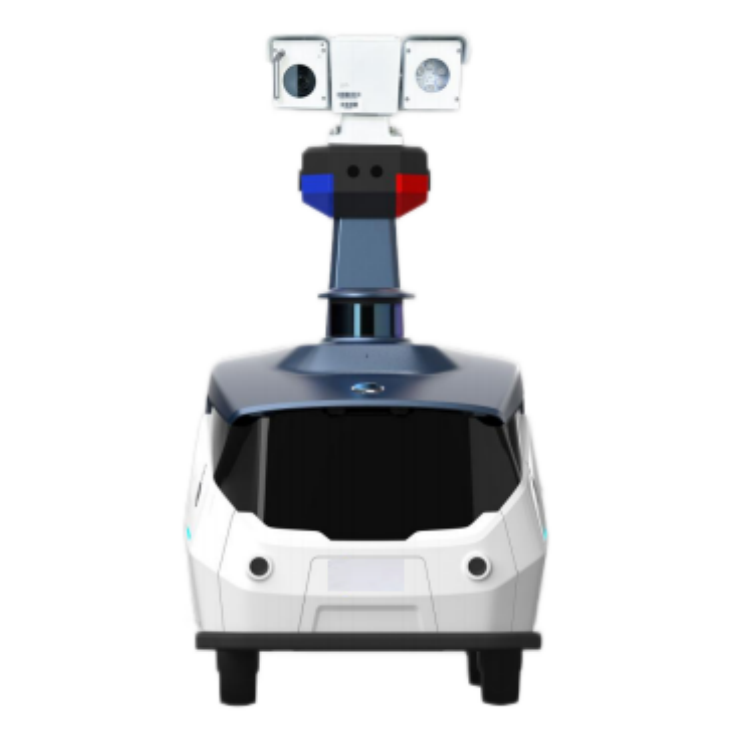
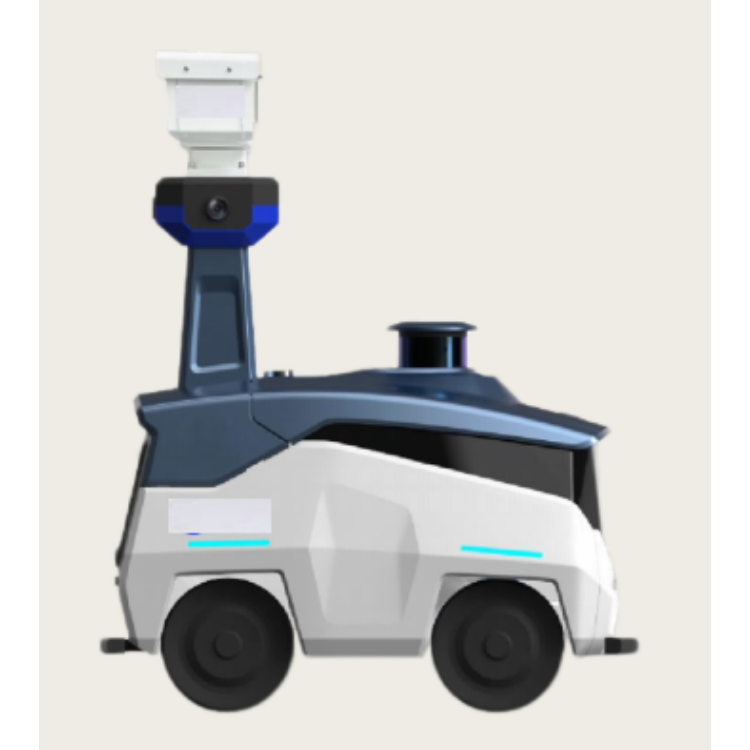
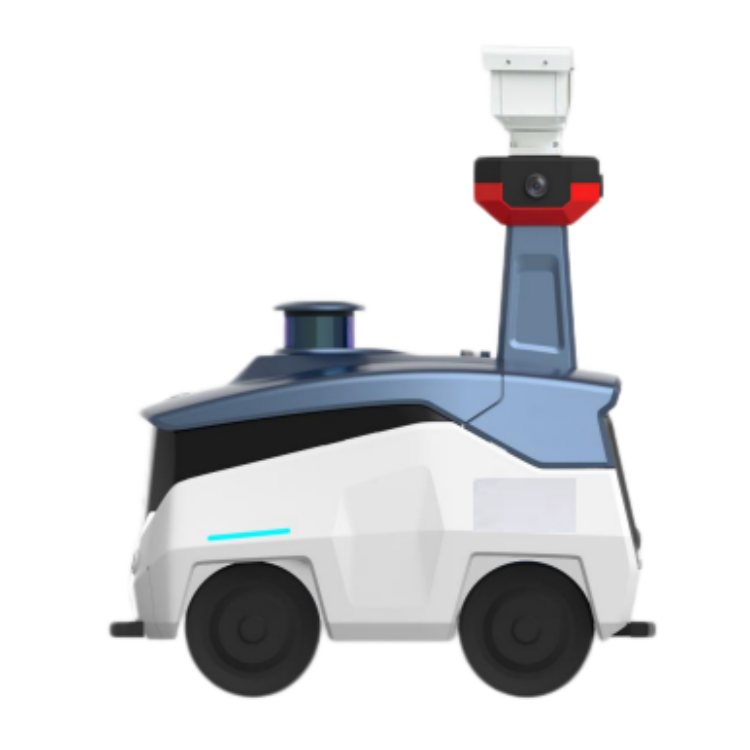
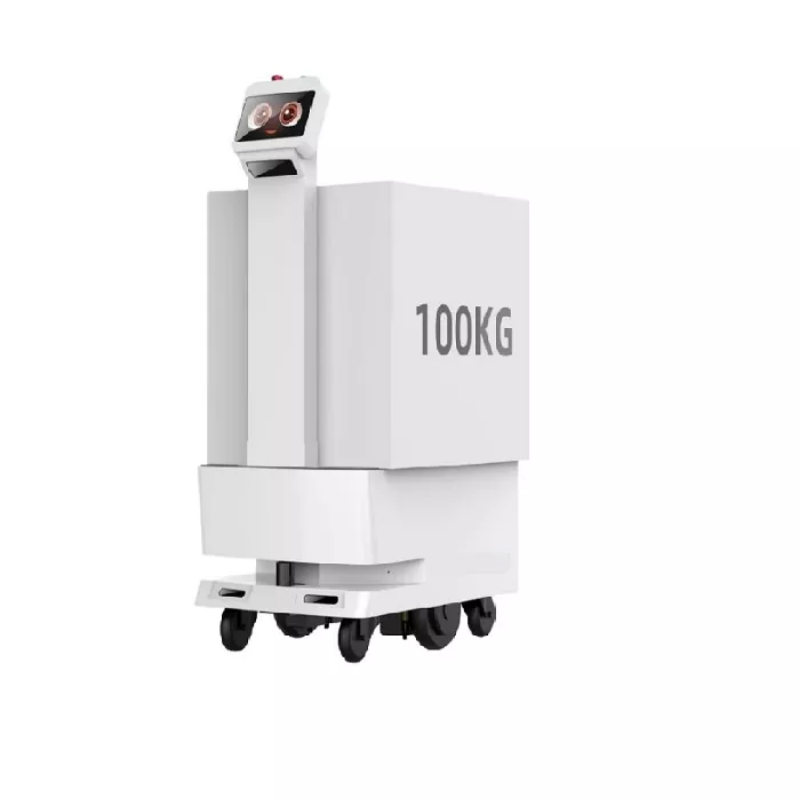
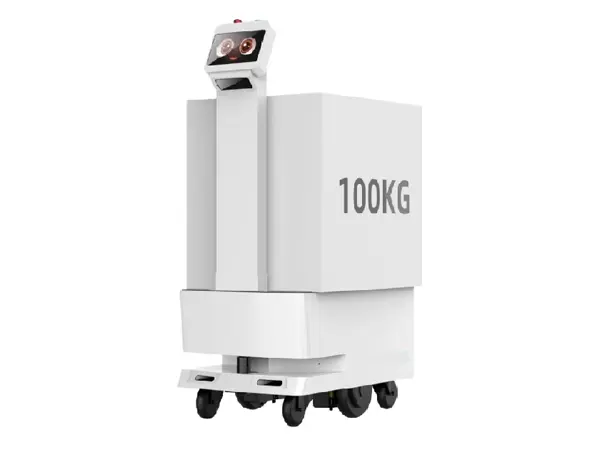
Résumé du produit Suggestion : (environ 240 caractères, y compris les mots-clés principaux) Ce robot de patrouille de sécurité intelligent est conçu pour les environnements extérieurs complexes, intégrant un LiDAR à 16 lignes et un cardan à double optique pour une modélisation 3D de haute précision et une reconnaissance faciale IA. Le robot de patrouille de sécurité est doté d'un système de suspension et d'entraînement indépendant à quatre roues, offrant d'excellentes capacités de franchissement d'obstacles (angle de montée maximal de 15°) et une protection IP55 pour les opérations par tous les temps. Équipé d'une navigation laser SLAM, il prend en charge la planification autonome des itinéraires et le remplacement rapide des batteries, ce qui en fait un choix idéal pour une gestion intelligente et sans pilote de la sécurité dans les parcs industriels, les sites pittoresques et les grandes communautés, améliorant efficacement l'efficacité de la sécurité et réduisant les coûts de main-d'œuvre.

Technologie de base et avantages 

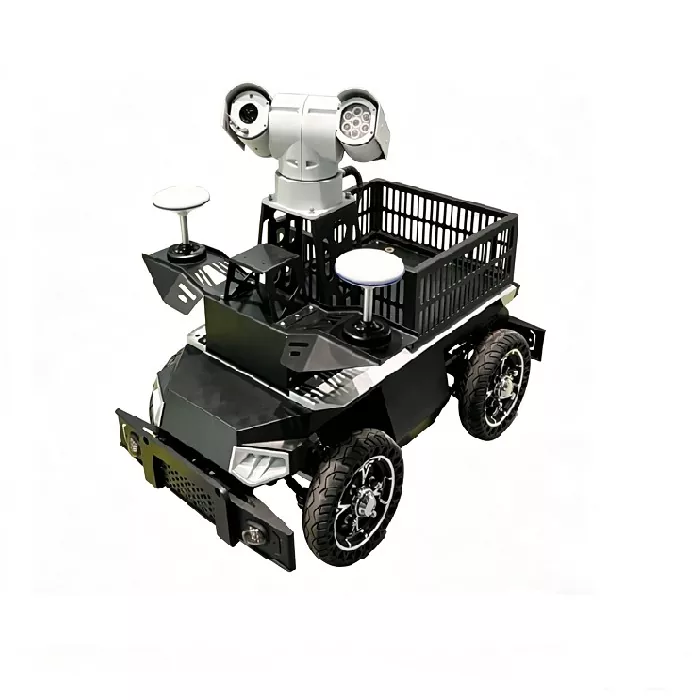
Ce robot de patrouille de sécurité représente le niveau haut de gamme de la technologie actuelle d’inspection mobile extérieure. En termes de perception, il est équipé d'un LiDAR 16 lignes performant, capable de perception horizontale de l'environnement à 360° et de modélisation 3D en temps réel. Combiné à un radar à ultrasons de position élevée, il permet une reconnaissance et un évitement précis des obstacles. Son cardan à double objectif prend en charge une large plage de rotation (348° horizontalement, ±30° verticalement) et, grâce aux algorithmes d'IA, il peut effectuer avec précision la reconnaissance des plaques d'immatriculation, la détection des piétons et la comparaison des visages, faisant du robot de patrouille de sécurité non seulement une caméra mobile, mais un terminal intelligent de collecte de données.

Excellente mobilité et praticabilité

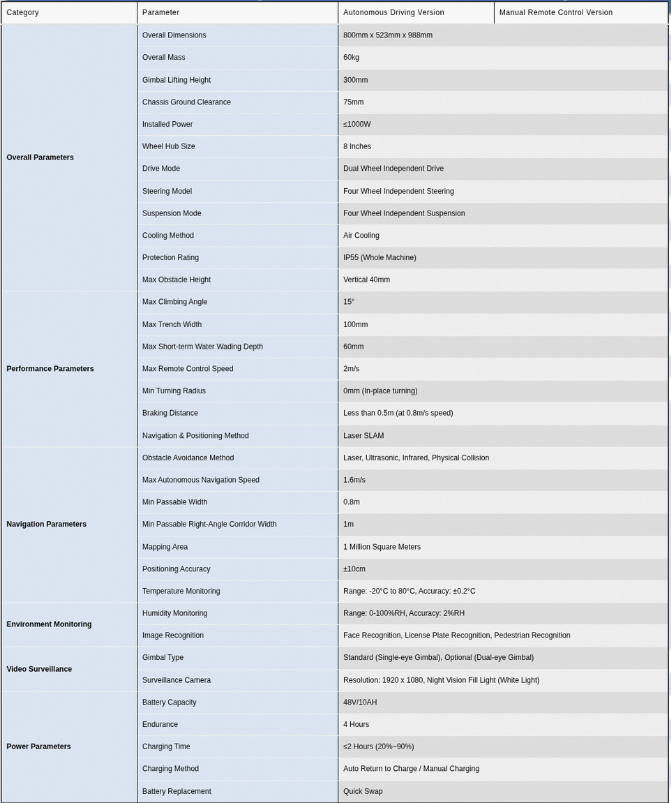
Pour gérer des terrains extérieurs complexes, ce robot de patrouille de sécurité adopte un châssis robuste à quatre roues motrices avec un système de suspension indépendant aux quatre roues. Il peut surmonter des obstacles jusqu'à 40 mm de haut et gravir des pentes jusqu'à 15°, franchissant facilement des dos d'âne ou de légères marches. Avec un rayon de braquage minimum de 0 mm, il permet de tourner sur place et peut naviguer de manière flexible dans des passages étroits. De plus, l'ensemble de l'unité dispose d'un indice de protection IP55, garantissant que le robot de patrouille de sécurité peut fonctionner de manière stable dans des environnements pluvieux ou poussiéreux, garantissant ainsi une protection de sécurité continue.

Endurance efficace et opérations intelligentes

En termes d'alimentation et d'entretien, ce robot de patrouille de sécurité est équipé d'une batterie haute capacité 48 V/10 Ah, offrant jusqu'à 4 heures de fonctionnement continu avec une seule charge pour répondre aux besoins de patrouille longue distance. Plus important encore, il prend en charge une fonction d'échange rapide de batterie, permettant une reconstitution d'énergie en quelques secondes et permettant un véritable fonctionnement ininterrompu 24h/24 et 7j/7. Grâce à la fonction de retour automatique à la charge, le robot de patrouille de sécurité recherche automatiquement une pile de charge lorsque la batterie descend en dessous de 20 %, réduisant considérablement la fréquence des interventions manuelles et améliorant l'efficacité opérationnelle globale.

Spécifications techniques détaillées

Dimensions hors tout : 800 mm x 523 mm x 988 mm
Poids total : 60 kg
Méthode de navigation : Laser SLAM (précision de positionnement ± 10 cm)
Vitesse de déplacement : vitesse de navigation autonome maximale 1,6 m/s, vitesse maximale de la télécommande 2 m/s
Configuration du capteur : LiDAR 16 lignes, radar à ultrasons, cardan à double objectif (résolution 1080P, avec vision nocturne et remplissage de lumière blanche)
Surveillance de l'environnement : surveillance intégrée de la température et de l'humidité (précision de la température ±0,2 °C, précision de l'humidité ±2 % RH)
Caractéristiques d'interaction : équipé de voyants d'avertissement rouges/bleus, de lumières d'éclairage nocturne, d'un bouton d'arrêt d'urgence et de capteurs de détection de collision pour assurer la sécurité opérationnelle sous tous les angles.

envoyer une demande
Informations de contact
  • Adresse

    Salle 3025, bâtiment 1, zone F, route Guangxuan, base du siège international de l'aéroport, district de Dongli, ville de Tianjin, Chine

📧 Demande de vente

Conseils de vente professionnels et solutions sur mesure pour vous aider à obtenir des devis de produits et un service dédié.

📝 Formulaire de demande

Remplissez notre formulaire de demande rapide et notre équipe commerciale répondra à votre demande dans les plus brefs délais.

🛠️ Assistance technique

Assistance technique 24h/24 et 7j/7 et dépannage à distance pour garantir des opérations stables et une résolution rapide des problèmes.

📍 Emplacements des bureaux

Réseau de bureaux mondial couvrant l’Amérique du Nord, l’Europe et l’Asie-Pacifique pour une assistance localisée.
✈️ Tianjin Weide Aviation Technology Co., Ltd.

🚀 Carrière

Explorez de nouvelles opportunités de carrière et rejoignez une équipe dynamique et innovante pour une croissance mutuelle et des percées.
E-mail
info@tjwdhk.cn
Adresse
Salle 3025, bâtiment 1, zone F, route Guangxuan, base du siège international de l'aéroport, district de Dongli, ville de Tianjin, Chine
X
Nous utilisons des cookies pour vous offrir une meilleure expérience de navigation, analyser le trafic du site et personnaliser le contenu. En utilisant ce site, vous acceptez notre utilisation des cookies. politique de confidentialité
RejeterAccepter